Ajatus siitä, että kone hoitaisi hiustenleikkuun ihmisen puolesta, kuulostaa yhtä aikaa houkuttelevalta ja hieman pelottavalta. Parturirobotti lupaa nopeutta ja tasalaatuisuutta, mutta terävän työkalun liikuttaminen millimetrien päässä korvasta, silmistä ja niskasta on yksi robotiikan vaikeimmista arkisovelluksista. Tässä artikkelissa käydään läpi, mitä hiustenleikkuurobotti oikeastaan tarkoittaa, miten paljon huomiota saanut Buzz Roboticsin parturirobotti toimii, miksi tehtävä on koneelle niin hankala ja kuinka pitkällä kehitys todellisuudessa on.
Mikä on hiustenleikkuurobotti?
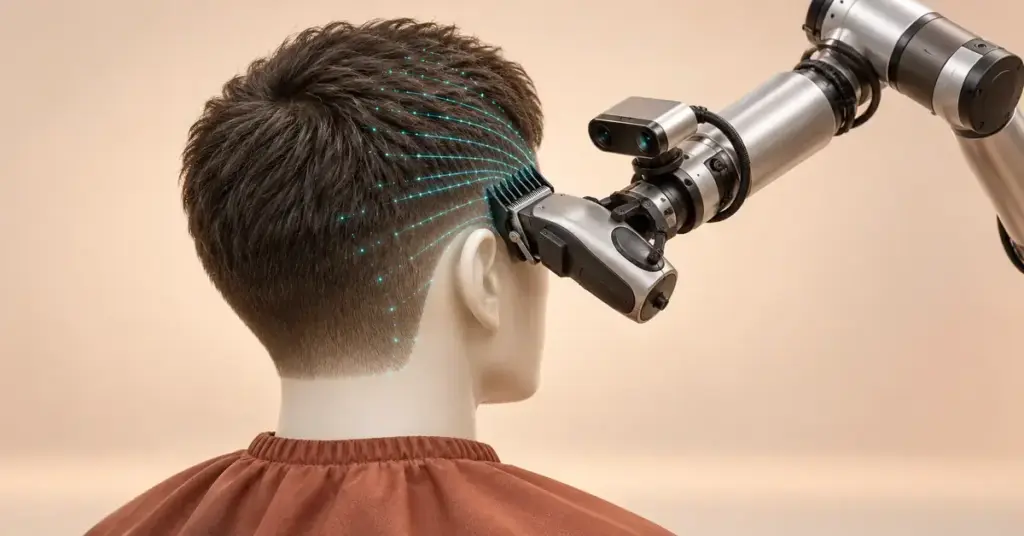
Hiustenleikkuurobotilla tarkoitetaan laitetta, joka pyrkii leikkaamaan ihmisen hiukset automaattisesti ilman, että parturi ohjaa saksia tai konetta käsin. Käytännössä kyse ei ole yhdestä yhtenäisestä tuotteesta vaan kokonaisesta tutkimussuunnasta, joka yhdistää mekaniikkaa, antureita, konenäköä ja ohjelmistoja. Robotin täytyy ensin ymmärtää pään muoto ja hiusten kasvusuunta, sitten suunnitella leikkausreitti ja lopuksi liikuttaa leikkaavaa työkalua turvallisesti pään ympärillä.
Tavallinen sähkökäyttöinen hiustenleikkuukone ei ole robotti, koska ihminen päättää sen liikeradat. Robotista puhutaan vasta, kun laite tekee itsenäisiä päätöksiä anturitiedon perusteella tai seuraa tietokoneen laskemaa rataa. Rajanveto on sama kuin monessa muussakin automaatiossa: työkalu voi olla tuttu, mutta älykkyys ja omatoimisuus tekevät siitä robotin. Sama logiikka pätee esimerkiksi siihen, miten robotin rakentamisessa kierrätysosista olennaista ei ole osien hienous vaan se, että laite reagoi ympäristöönsä.
Buzz Roboticsin parturirobotti – kolmivaiheinen toimintaperiaate
Yksi tunnetuimmista konseptiesittelyistä on Buzz Roboticsin parturirobotti, jonka teknologiamedia Hackaday nosti esiin jo vuonna 2019. Esittelyvideolla robottikäsivarteen kiinnitetty leikkuri rajaa asiakkaan niskaa. Laitteen toiminta jakautuu karkeasti kolmeen vaiheeseen, joista jokainen sisältää oman haasteensa.
1. Pään ja niskan skannaus
Ensimmäisessä vaiheessa laite kartoittaa asiakkaan pään ja niskan muodon. Buzz Roboticsin esittelyssä skannaus tehtiin puhelimen kameralla, jolloin ohjelma muodostaa kolmiulotteisen mallin leikattavasta alueesta. Tämä vastaa samaa konenäön perusongelmaa, joka tulee vastaan esimerkiksi ruokakuvista annoskokoja laskevissa tekoälysovelluksissa: kaksiulotteisesta kuvasta on pääteltävä kolmiulotteinen muoto riittävän tarkasti.
2. Leikkausvektorien määrittely
Toisessa vaiheessa määritellään, mistä ja kuinka paljon hiuksia leikataan. Käytännössä käyttäjä tai ohjelma asettaa skannattuun malliin leikkausvektorit eli suunnat ja syvyydet, joiden mukaan hiukset halutaan rajata. Tässä kohtaa ratkaistaan se, millainen lopputuloksesta tulee – aivan kuten parturi suunnittelee leikkauksen ennen kuin koskee saksiin.
3. Radan laskenta ja leikkaus
Kolmannessa vaiheessa ohjelmisto muuntaa vektorit robottikäsivarren liikeradoiksi ja syöttää ne laitteelle, joka suorittaa leikkauksen. Juuri tässä vaiheessa korostuvat robotiikan todelliset vaikeudet: pää saattaa liikahtaa, hius taipuu toisin kuin jäykkä materiaali ja anturien pienikin virhe siirtää terän väärään kohtaan. Hackadayn esittelyssä laitteen näytöllä luki jossain vaiheessa jopa ”Calibrated Bad”, mikä kertoo hyvin siitä, että kalibrointi on herkkä vaihe.
Pikafaktat
| Kehittäjä | Buzz Robotics |
|---|---|
| Esittelyvuosi | 2019 (konseptiesittely) |
| Tyyppi | Parturirobotti – leikkuri robottikäsivarressa |
| Toimintaperiaate | Skannaus → leikkausvektorit → radan laskenta → leikkaus |
| Ensimmäinen käyttökohde | Niskan rajaus |
| Skannaus | Puhelimen kameralla muodostettu 3D-malli |
| Tila | Kokeiluvaiheen prototyyppi – ei kaupallista tuotetta (vuoteen 2024 mennessä ei kaupallisia hiustenleikkuurobotteja) |
| Keskeinen haaste | Terävän työkalun turvallinen liikuttelu liikkuvan pään lähellä |
Miksi hiusten leikkaaminen on robotille vaikeaa
Hiustenleikkuu näyttää yksinkertaiselta, mutta se on koneelle poikkeuksellisen hankala tehtävä. Ongelma ei ole terän liikuttaminen sinänsä, vaan se, että kohde elää ja muuttuu koko ajan. Keskeisiä vaikeuksia ovat:
- Liikkuva kohde. Ihminen hengittää, nielee ja liikahtaa huomaamattaan. Robotin on seurattava pään asentoa reaaliajassa, tai leikkauslinja menee pieleen.
- Hiuksen käyttäytyminen. Hius ei ole jäykkä kappale vaan taipuu, kiertyy ja asettuu eri tavoin kosteuden, pituuden ja hiustyypin mukaan. Tämän mallintaminen on oma tutkimusalueensa.
- Yksilölliset päät. Pään muoto, hiusrajat ja hiusten kasvusuunta vaihtelevat ihmisestä toiseen, joten yhtä valmista rataa ei voi toistaa kaikille.
- Tarkkuusvaatimus. Muutaman millimetrin heitto näkyy heti lopputuloksessa, ja korvat, otsa ja niska rajaavat liikkumavaraa.
Juuri siksi hiustenleikkuu on hyvä esimerkki tehtävästä, jossa ihminen on yhä konetta edellä. Vastaava asetelma koneen ja ihmisen välillä toistuu monella alalla – siitä kertoo omalla tavallaan myös kysymys siitä, voittaako kone ihmisen silloinkin, kun tehtävä vaikuttaa yksinkertaiselta.
Erilaiset tavat automatisoida hiustenleikkuu
Hiustenleikkuun automatisointiin on kokeiltu useita erilaisia teknisiä lähestymistapoja. Osa on suunnattu kotikäyttöön, osa taas tutkimuslaboratorioihin ja tulevaisuuden palveluntarjoajille. Seuraava vertailu kokoaa yleisimmät ratkaisumallit ja niiden erot.
Vertailu
| Ratkaisu | Toimintaperiaate | Vahvuudet | Rajoitteet |
|---|---|---|---|
| Kypärä- ja imurimallinen leikkuri (kotikäyttö) | Imu ohjaa hiukset terille tasaiselle pituudelle | Halpa, yksinkertainen, ei kalibrointia | Vain tasainen lyhyt leikkaus, ei varsinainen robotti |
| Robottikäsivarsi (manipulaattori) | Käsivarsi liikuttaa leikkuria lasketun radan mukaan | Joustava liikerata, lähellä aitoa automaatiota | Kalibrointi herkkä, turvallisuus vaativaa |
| Portaali- eli gantry-rakenne | Työkalu liikkuu kiskojen varassa kuin CNC-koneessa | Tukeva ja tarkka rakenne | Iso ja jäykkä, huono mukautuminen pään muotoon |
| Teleoperoitu (etäohjattu) järjestelmä | Ihminen ohjaa laitetta etänä, kone avustaa | Ihmisen arviointikyky mukana, turvallisempi | Vaatii jatkuvan operaattorin, ei täyttä automaatiota |
| Avustettu käsileikkuri (paikannus) | Käsikäyttöisen leikkurin asentoa seurataan ja ohjataan | Yhdistää ihmisen käden ja koneen tarkkuuden | Edellyttää yhä käyttäjän osaamista |
Kotikäyttöön tarkoitetut kypärä- ja imurimalliset leikkurit ovat vanhin ja yksinkertaisin ryhmä: ne eivät oikeastaan ole robotteja vaan mekaanisia apuvälineitä, joissa imuri ohjaa hiukset leikkuuterille tasaiselle pituudelle. Tällaisia laitteita on patentoitu jo 1960-luvulta lähtien, ja osa niistä on päätynyt myös kuluttajamarkkinoille. Robottikäsivarteen ja portaalirakenteisiin perustuvat järjestelmät taas tavoittelevat aitoa automaatiota, jossa kone päättää liikeradat anturitiedon perusteella.
Hiustenleikkuun automatisoinnin lyhyt historia
Ajatus hiustenleikkuun koneellistamisesta ei ole uusi. Yhdysvalloissa jätettiin jo 1960-luvulla patentteja laitteista, joihin asiakkaan pää asetettiin ja jotka pyrkivät leikkaamaan hiukset mahdollisimman nopeasti. Varhaiset mallit olivat usein kypärämäisiä kokonaisuuksia, joiden sisällä oli useita leikkuupäitä ja mekanismeja korvien suojaamiseksi. Niitä on jälkikäteen kritisoitu jäykiksi, raskaiksi ja epämukaviksi – ongelma, joka toistuu aina, kun yhdellä muotilla yritetään palvella hyvin erilaisia päitä.
Myöhemmissä patenteissa, kuten yhdysvaltalaisessa patentissa US4602542A, siirryttiin lähemmäs nykyistä ajattelua: pää pidetään paikallaan kehyksen avulla, robottikäsivarsi liikuttaa leikkuria ja tietokone ohjaa leikkauksen pituutta ja mallia. Osassa laitteista leikkuujäte poistettiin alipaineella eli imulla. 2010- ja 2020-luvuilla painopiste on siirtynyt mekaanisista ratkaisuista yhä enemmän ohjelmistoihin: konenäköön, hiusten mallintamiseen ja liikeradan suunnitteluun. Kehityskaari muistuttaa monen muun arkisen keksinnön tietä, jossa idea syntyy aikaisin mutta kypsyy käyttökelpoiseksi vasta vuosikymmenten tekniikan kehityksen myötä.
Turvallisuus ja hygienia
Terävän työkalun tuominen lähelle päätä herättää luonnollisesti kysymyksiä turvallisuudesta. Hackadayn esittelemässä laitteessa työkaluna oli trimmeri, joka ei ole yhtä vaarallinen kuin sakset, mutta periaatteellinen huoli säilyy: mitä tapahtuu, jos asiakas liikahtaa tai robotti laskee reitin väärin? Robotiikassa tämä ratkaistaan tyypillisesti voimarajoituksilla, hätäpysäytyksillä ja antureilla, jotka pysäyttävät liikkeen heti poikkeaman havaittuaan.
Idea on sama kuin monessa muussakin leikkaavassa laitteessa: järjestelmä tunnistaa vaaratilanteen ja pysäyttää terän ennen vahinkoa. Tutun esimerkin tarjoaa ihotunnistava turvateknologia pöytäsirkkelissä, jossa terä pysähtyy sekunnin murto-osassa, kun se koskettaa ihoa. Hiustenleikkuurobotilta vaaditaan vastaavaa luotettavuutta, ennen kuin se voidaan hyväksyä oikeaan asiakaskäyttöön.
Hygienia on toinen käytännön kysymys. Parturissa välineet puhdistetaan asiakkaiden välillä, ja robotin kohdalla on huolehdittava sekä terän että pään kanssa kosketuksiin tulevien osien puhtaudesta. Myös anturien pinnoille kertyvä hius ja pöly voivat heikentää paikannuksen tarkkuutta, mikä on sekä turvallisuus- että laatukysymys.
Tutkimus vie kehitystä eteenpäin
Vaikka valmista kuluttajatuotetta ei ole, hiustenleikkuurobotit ovat 2020-luvulla vakavasti otettava tutkimusaihe. Oulun yliopistossa julkaistiin vuonna 2025 tieteellinen katsaus ”Haircutting Robots: From Theory to Practice”, jossa käydään läpi alan keskeisiä teknologioita: hiusten mallintamista, reaaliaikaista liikeradan suunnittelua ja haptista eli tuntoon perustuvaa palautetta. Katsaus esittää liiketoimintamallia, joka perustuu niin sanottuun valvottuun autonomiaan – robotti tekee työn, mutta ihminen valvoo ja puuttuu tarvittaessa.
Juuri valvottu autonomia on todennäköisin ensiaskel kaupallistamiseen, koska se madaltaa turvallisuus- ja hyväksyntäkynnystä. Samalla tutkimus korostaa, että turvallisuussertifiointi on alan isoimpia esteitä. On myös hyvä muistaa, että tämän tyyppinen soveltava robotiikka istuu hyvin suomalaiseen insinööriperinteeseen – listan suomalaisista keksinnöistä perusteella rohkeat tekniset avaukset eivät ole meillä mitenkään uusi ilmiö.
Tutkimuksessa on myös tunnistettu kolme teknistä kulmakiveä, joiden on oltava kunnossa, ennen kuin automaatio voi toimia luotettavasti. Ensimmäinen on hiusten mallintaminen: ohjelman on ennustettava, miten yksittäiset hiukset ja hiustupot käyttäytyvät leikattaessa. Toinen on reaaliaikainen liikeradan suunnittelu, jossa rataa korjataan jatkuvasti pään pientenkin liikkeiden mukaan. Kolmas on haptinen palaute eli tuntoaistiin verrattava kosketusvoiman mittaus, jonka avulla laite tietää, kuinka lujaa se painaa ihoa vasten. Rinnakkaisia tekniikoita on kokeiltu myös helpommissa tehtävissä: esimerkiksi hiusten kampaaminen yleiskäyttöisellä robottikäsivarrella on osoittautunut leikkaamista turvallisemmaksi harjoituskohteeksi.
Korvaako robotti parturin?
Lyhyt vastaus on, että lähitulevaisuudessa ei korvaa. Springer-kustantamon vuonna 2025 julkaiseman alan kirjan mukaan vuoteen 2024 mennessä markkinoilla ei ollut yhtäkään kaupallisesti saatavilla olevaa hiustenleikkuurobottia. Prototyypit ja tutkimuslaitteet osoittavat, että perusmekaniikka ja työjärjestys ovat kunnossa, mutta tarkkuus, nopeus ja turvallisuus eivät vielä yllä ammattilaisen tasolle.
Realistisin lähivuosien rooli robotille on avustava: yksinkertaiset ja toistuvat tehtävät, kuten niskan rajaus tai tasainen lyhyt leikkaus, voisivat onnistua valvotusti. Monimutkaiset, yksilölliset leikkaukset ja asiakaspalvelu jäävät ihmiselle. Lisäksi parturikäynti on monelle sosiaalinen tapahtuma, jota automaatio ei korvaa.
Kenelle robotti voisi sopia
Jos tekniikka kypsyy, hyötyjiä olisivat ennen muuta tilanteet, joissa halutaan nopeutta, tasalaatuisuutta tai riippumattomuutta aukioloajoista: esimerkiksi yksinkertaiset peruskäsittelyt, paikat joissa parturipalveluja on heikosti saatavilla sekä ihmiset, jotka arvostavat nopeaa ja ennakoitavaa lopputulosta enemmän kuin kokemusta. Toistaiseksi kyse on kuitenkin tulevaisuuden visiosta eikä kaupan hyllyltä löytyvästä laitteesta.
Lähteet
- Li, S. (2025). Haircutting Robots: From Theory to Practice. Automation, 6(3), 47 (MDPI)
- Oulun yliopiston julkaisuarkisto: Haircutting Robots: From Theory to Practice
- Robotic Haircutting Systems: A Survey of Methods, Challenges, and Hair Modeling Insights
- Dennler et al. (2021): Design and Evaluation of a Hair Combing System Using a General-Purpose Robotic Arm (arXiv)
- US4602542A – Automatic hair cutting apparatus (Google Patents)
- US3233614A – Automatic hair cutting apparatus (Google Patents)
- EP3807062B1 – Hair cutting device (European Patent Office)
Usein kysytyt kysymykset (UKK)
Onko hiustenleikkuurobotteja myynnissä?
Ei varsinaisia parturirobotteja. Alan kirjallisuuden mukaan vuoteen 2024 mennessä markkinoilla ei ollut kaupallisesti saatavilla olevaa hiustenleikkuurobottia. Kotikäyttöön myytävät kypärä- ja imurimalliset leikkurit ovat mekaanisia apuvälineitä, eivät itsenäisesti toimivia robotteja.
Miten Buzz Roboticsin parturirobotti toimii?
Se toimii kolmessa vaiheessa: ensin asiakkaan niska ja pää skannataan puhelimen kameralla, sitten malliin asetetaan leikkausvektorit, ja lopuksi ohjelma laskee robottikäsivarren liikeradat ja suorittaa leikkauksen. Kyseessä on esittelyvaiheen prototyyppi.
Onko robotin tekemä hiustenleikkuu turvallista?
Turvallisuus on alan keskeisin haaste. Esitellyissä laitteissa työkaluna on ollut trimmeri, ja riskejä hallitaan voimarajoituksilla, antureilla ja hätäpysäytyksellä. Laaja asiakaskäyttö edellyttää kuitenkin tiukkaa turvallisuussertifiointia, jota ei vielä ole saavutettu.
Miksi hiusten leikkaaminen on robotille niin vaikeaa?
Koska kohde elää ja muuttuu: pää liikkuu, hius taipuu eri tavoin, jokaisen pään muoto on erilainen ja jo muutaman millimetrin virhe näkyy lopputuloksessa. Näiden yhdistelmä tekee tehtävästä yhden robotiikan hankalimmista arkisovelluksista.
Korvaako robotti parturin tulevaisuudessa?
Todennäköisesti ei kokonaan. Realistisin rooli on avustava ja valvottu: robotti voisi hoitaa yksinkertaisia, toistuvia tehtäviä ihmisen valvonnassa, kun taas vaativat leikkaukset ja asiakaspalvelu jäävät parturille.