Vanhoista laitteista, rikkinäisistä leluista ja elektroniikkaromusta voi rakentaa oman toimivan robotin – ja samalla oppii sähkötekniikan, mekaniikan ja ohjelmoinnin perusteet. Romurobotti on edullinen ja ympäristöystävällinen tapa päästä alkuun robotiikan harrastuksessa, kun kalliita valmispaketteja ei tarvitse ostaa. Tässä oppaassa käydään läpi tarvittavat osat, työkalut, ohjainkortin valinta, rakennusvaiheet sekä turvallisuusasiat aloittelijalle sopivalla tavalla.
Pikafaktat
Vaativuustaso: Aloittelija–keskitaso
Kustannusarvio: noin 20–50 € (kun runko ja moottorit kerätään romusta)
Rakennusaika: ensimmäinen robotti muutamassa illassa
Tarvittavat taidot: perustyökalujen käyttö, juottamisen alkeet, ohjelmoinnin perusteet
Keskeiset osat: runko, moottorit, moottoriohjain, mikro-ohjain, anturit ja virtalähde
Hyvä aloitusprojekti: esteitä väistävä kaksipyöräinen robotti
Mikä on romurobotti ja miksi rakentaa sellainen?
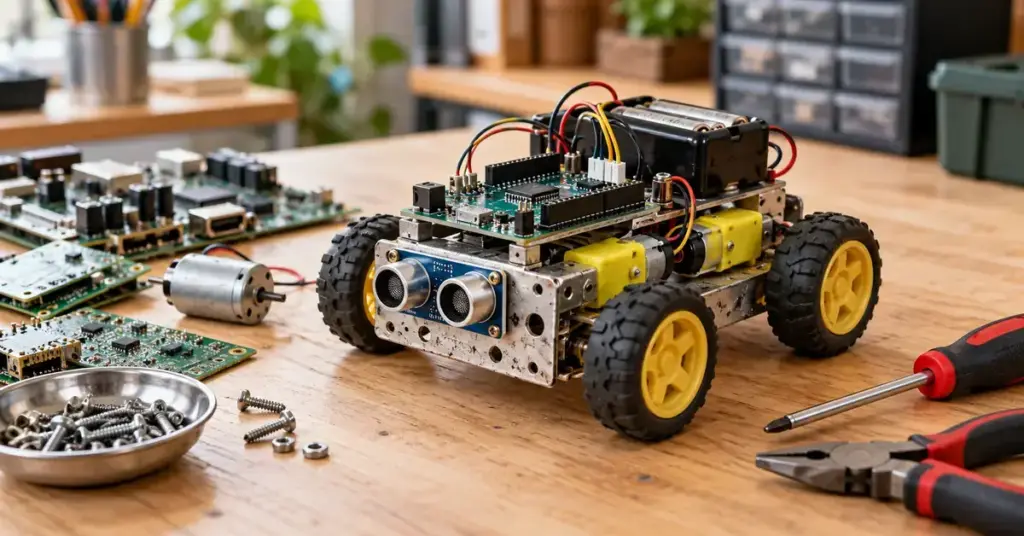
Romurobotilla tarkoitetaan tässä robottia, joka kootaan pääosin kierrätetyistä tai käytöstä poistetuista osista: vanhoista leluista, tulostimista, tietokoneista, CD-asemista ja muusta elektroniikasta. Robotti tarkoittaa laitetta, joka aistii ympäristöään antureilla, tekee päätöksiä ohjelmoidun logiikan mukaan ja liikkuu tai toimii moottoreiden avulla. Yksinkertaisimmillaan robotti voi olla pieni pöydällä liikkuva ajoneuvo, joka väistää esteitä.
Romusta rakentamisen etuja on useita:
- Edullisuus: suuri osa osista on ilmaisia tai lähes ilmaisia, kun ne kerätään vanhoista laitteista.
- Oppiminen: laitteita purkaessa näkee, miten moottorit, vaihteistot ja piirilevyt on rakennettu.
- Ympäristö: käyttökelpoisten osien uudelleenkäyttö vähentää elektroniikkajätettä.
- Luovuus: jokaisesta projektista tulee erilainen, koska osat vaihtelevat.
Mitä osia romurobottiin tarvitaan?
Vaikka osat kerättäisiin romusta, robotti koostuu aina samoista toiminnallisista osista. Kannattaa tunnistaa nämä, jotta osaa etsiä oikeita komponentteja purettavista laitteista.
Runko ja mekaniikka
Runko on robotin pohja, johon muut osat kiinnitetään. Sopivia materiaaleja ovat esimerkiksi vanhan lelun kotelo, muovilaatikko, vaneripala tai jopa vahva pahvi. Pyörät, akselit ja vaihteet löytyvät usein rikkinäisistä leluautoista, CD- tai DVD-asemista ja vanhoista tulostimista.
Moottorit ja liikkuminen
Liikkuvat robotit tarvitsevat moottoreita. Pienet tasavirtamoottorit (DC-moottorit) ovat yleisiä leluissa ja levyasemissa, ja askelmoottoreita löytyy tulostimista ja skannereista. Moottorin toimintaperiaatteeseen pääsee tutustumaan konkreettisesti, kun kokeilee rakentaa yksinkertaisen sähkömoottorin pariston, magneetin ja kuparilangan avulla. Moottoria ei kytketä suoraan ohjainkorttiin, koska se vetää liikaa virtaa – väliin tarvitaan moottoriohjain.
Robotin aivot eli ohjainkortti
Ohjainkortti on pieni tietokone, joka lukee antureita ja ohjaa moottoreita ohjelmoidun logiikan mukaan. Aloittelijalle suosituin on mikro-ohjain, kuten Arduino, koska se on edullinen, kestää kytkentävirheitä hyvin ja sille löytyy runsaasti suomen- ja englanninkielisiä ohjeita. Vaativampiin, esimerkiksi kameraa tai tekoälyä käyttäviin projekteihin sopii tehokkaampi yksikorttitietokone. Verkosta löytyy paljon Raspberry Pi -korttiin pohjautuvia rakenteluprojekteja ideoiden lähteeksi.
Virtalähde
Robotti tarvitsee sähköä. Yleisimpiä virtalähteitä ovat AA-paristot koteloineen, ladattavat NiMH-akut ja litiumakut. Moottorit ja ohjainkortti saattavat tarvita eri jännitteet, joten virransyöttö kannattaa suunnitella etukäteen. Litiumakkujen kanssa on noudatettava erityistä varovaisuutta.
Anturit
Anturit ovat robotin aistit. Yleisiä ja edullisia ovat ultraäänietäisyysanturi (mittaa etäisyyttä esteeseen), infrapuna-anturi (havaitsee viivan tai esteen), valoanturi ja painonapit. Näitä saa uutena muutamalla eurolla, mutta esimerkiksi valovastuksia ja kytkimiä irtoaa myös romusta.
Ohjainkortin valinta: vertailu aloittelijalle
Ohjainkortti kannattaa valita projektin vaativuuden mukaan. Yksinkertaiseen esteitä väistävään robottiin riittää edullinen mikro-ohjain, kun taas konenäköä tai internet-yhteyttä vaativa projekti hyötyy tehokkaammasta kortista. Alla on vertailtu yleisimpiä aloittelijalle sopivia vaihtoehtoja. Hinnat ovat suuntaa-antavia ja vaihtelevat jälleenmyyjän ja komponenttitilanteen mukaan.
Vertailu
| Ohjainkortti | Tyyppi | Sopii käyttöön | Hinta-arvio | Ohjelmointi |
|---|---|---|---|---|
| Arduino Uno R4 | Mikro-ohjain | Perusrobotit, moottorit ja anturit | noin 20–30 € | Arduino (C/C++), helppo |
| Arduino Nano / ESP32 | Mikro-ohjain | Pienet robotit, ESP32:ssa myös WiFi | noin 5–15 € | Arduino-ympäristö |
| BBC micro:bit | Mikro-ohjain | Lapset ja opetus, valmiit anturit | noin 20–25 € | Lohko-ohjelmointi tai Python |
| Raspberry Pi 5 | Yksikorttitietokone | Konenäkö, tekoäly, verkkoyhteydet | alkaen noin 50 € | Python, Linux-käyttöjärjestelmä |
Arduino-tyyppinen mikro-ohjain riittää useimmille aloittelijan robottiprojekteille. Yksikorttitietokone kannattaa valita vasta, kun projekti vaatii selvästi enemmän laskentatehoa.
Näin rakennat robotin vaihe vaiheelta
Ensimmäisen romurobotin ei kannata olla monimutkainen. Hyvä aloitusprojekti on kaksipyöräinen robotti, joka väistää esteitä ultraäänianturin avulla. Etene rauhassa vaihe kerrallaan:
- Kerää ja pura osat. Etsi rikkinäisiä leluja ja laitteita, joista saat moottoreita, pyöriä, kytkimiä ja johtoja. Irrota virtalähteet ennen purkamista.
- Suunnittele runko. Valitse tukeva pohja ja mieti, mihin moottorit, kortti ja akku mahtuvat. Piirrä yksinkertainen luonnos.
- Kiinnitä moottorit ja pyörät. Aseta moottorit symmetrisesti, jotta robotti kulkee suoraan. Lisää tarvittaessa tukipyörä eteen tai taakse.
- Kytke moottoriohjain. Liitä moottorit moottoriohjaimeen ja ohjain mikro-ohjaimeen. Näin kortti voi ohjata moottoreita turvallisesti.
- Lisää anturit. Kiinnitä etäisyysanturi robotin etuosaan ja kytke se ohjainkorttiin.
- Kytke virtalähde. Varmista oikeat jännitteet ja napaisuudet ennen virran kytkemistä.
- Ohjelmoi ja testaa. Lataa korttiin ohjelma, joka lukee anturia ja kääntää robottia esteen edessä. Testaa ensin ilman pyöriä pöydällä, jotta robotti ei karkaa.
- Hienosäädä. Korjaa kulkusuuntaa, nopeutta ja anturin herkkyyttä, kunnes robotti toimii halutulla tavalla.
Työkalut ja juottaminen
Perusprojektiin riittää yllättävän vähän työkaluja: ruuvimeisselit, sivuleikkurit, kuorintapihdit, yleismittari ja koekytkentälevy (breadboard) alustaviin kytkentöihin. Pysyvät liitokset kannattaa kuitenkin juottaa, jotta ne eivät irtoa robotin liikkuessa.
Juottaminen tarkoittaa metalliosien liittämistä sulatettavan tinajuotteen avulla. Juotettaessa syntyy savua, joten työskentele hyvin tuuletetussa tilassa; moni harrastaja rakentaa avuksi itse tehdyn juotoshöyryjen tuulettimen. Vaativammissa projekteissa voidaan käyttää valmiita piirilevyjä, ja on olemassa jopa piirilevyjä valmistavia ja komponentteja juottavia koneita, mutta aloittelija pärjää hyvin koekytkentälevyllä ja käsijuottamisella.
Turvallisuus: akut, juottaminen ja sähkö
Romurobotin rakentaminen on turvallista, kun muutamaa perusasiaa noudattaa:
- Pieni jännite: aloittelijaprojekteissa käytetään paristo- ja akkujännitteitä (tyypillisesti 3–12 volttia), ei koskaan pistorasian verkkovirtaa.
- Litiumakut: älä puhkaise, oikosulje tai ylilataa litiumakkuja, sillä ne voivat kuumentua ja syttyä. Käytä akulle tarkoitettua laturia ja suojapiiriä.
- Juotoskolvi: kolvin kärki on satoja asteita kuuma. Käytä telinettä, tuuleta savu ja pese kädet työn jälkeen.
- Silmäsuojat: johtimia leikatessa palanen voi sinkoutua – suojalasit ovat halpa vakuutus.
- Purkaminen: irrota laitteet virrasta ennen avaamista. Vanhoissa televisioissa ja monitoreissa voi olla vaarallisia jännitteitä myös irrotettuna, joten näitä ei pureta.
Yleisimmät virheet
- Liian iso ensiprojekti: monimutkainen robotti turhauttaa. Aloita yksinkertaisesta ja laajenna vähitellen.
- Moottori suoraan korttiin: moottorit vetävät liikaa virtaa ja voivat rikkoa ohjainkortin. Käytä aina moottoriohjainta.
- Väärä napaisuus: plussan ja miinuksen sekoittaminen voi rikkoa komponentteja. Tarkista kytkennät yleismittarilla.
- Riittämätön virta: tyhjenevät paristot saavat robotin toimimaan oikukkaasti. Käytä tuoreita paristoja tai ladattuja akkuja.
- Löysät liitokset: pelkät kiepautetut johdot irtoavat tärinästä. Juota tai käytä kunnollisia liittimiä.
Mistä romua ja osia saa?
Käyttökelpoista romua kertyy usein omasta kodista: rikkinäiset lelut, vanhat tulostimet, hiiret, näppäimistöt ja johdot ovat aarreaitta. Lisää löytyy kirpputoreilta, kierrätyskeskuksista ja tutuilta. Esimerkiksi vanhan kannettavan tietokoneen purkamisesta irtoaa tuulettimia, johtoja ja ruuveja robottia varten.
Kaikkea ei kuitenkaan kannata varastoida. Sähkö- ja elektroniikkaromu (SER) sisältää myös haitallisia aineita, ja se, mitä et käytä, kuuluu SER-keräykseen. Suomessa sähkö- ja elektroniikkalaitteet voi palauttaa maksutta keräyspisteisiin ja laitteita myyviin liikkeisiin. Uudet peruskomponentit – kuten mikro-ohjain, moottoriohjain ja anturit – kannattaa ostaa luotettavalta elektroniikkakauppiaalta, jotta ne ovat ehjiä ja turvallisia.
Kenelle romurobotin rakentaminen sopii?
Harrastus sopii kaikille, jotka haluavat oppia tekemällä. Nuorille ja koululaisille se on innostava tapa yhdistää käsityö, sähköoppi ja ohjelmointi. Aikuiselle harrastajalle se tarjoaa edullisen väylän robotiikkaan ilman kalliita aloituskustannuksia. Vanhemmat ja lapset voivat rakentaa yhdessä, kunhan aikuinen huolehtii juottamisesta ja terävistä työkaluista. Aiempaa kokemusta ei tarvita – tärkeintä on kärsivällisyys ja halu kokeilla.
Lähteet
Usein kysytyt kysymykset (UKK)
Tarvitseeko robotin rakentamiseen osata ohjelmoida?
Perusteet riittävät. Mikro-ohjaimille, kuten Arduinolle, on saatavilla valmiita esimerkkiohjelmia, joita voi muokata omaan robottiin. Ohjelmoinnin perusteet oppii käytännössä ensimmäisen projektin aikana, eikä aiempaa kokemusta vaadita.
Kuinka paljon romurobotin rakentaminen maksaa?
Jos runko, moottorit ja pyörät kerätään romusta, kustannuksiksi jäävät lähinnä mikro-ohjain, moottoriohjain, anturit ja paristot. Yksinkertaisen aloitusrobotin voi koota noin 20–50 eurolla, ja monilla osilla on käyttöä myös seuraavissa projekteissa.
Mikä ohjainkortti kannattaa valita ensimmäiseen robottiin?
Aloittelijalle suositellaan Arduino-tyyppistä mikro-ohjainta. Se on edullinen, yksinkertainen ja kestää kytkentävirheitä hyvin. Tehokkaampi yksikorttitietokone kannattaa valita vasta, jos projekti vaatii esimerkiksi kameraa tai internet-yhteyttä.
Voiko vanhojen laitteiden moottoreita käyttää sellaisenaan?
Usein voi. Leluista, CD-asemista ja tulostimista irtoavat pienet DC- ja askelmoottorit toimivat hyvin robottiprojekteissa. Moottoria ei kuitenkaan kytketä suoraan ohjainkorttiin, vaan väliin tarvitaan moottoriohjain, joka syöttää moottorille riittävän virran.
Onko romun purkaminen ja robottien rakentaminen turvallista?
On, kun käytetään pieniä paristo- ja akkujännitteitä eikä verkkovirtaa. Litiumakkuja on käsiteltävä varoen, juottaessa on tuuletettava ja televisioita tai monitoreja ei pureta niiden vaarallisten jännitteiden vuoksi. Näillä varotoimilla harrastus on turvallista kaikenikäisille.